Почему роботы-работники отстают: 14 фундаментальных проблем физического ИИ
Создание универсальных роботов для физического труда сталкивается с непреодолимыми пока техническими барьерами, из-за чего прогресс в этой области серьёзно отстаёт от развития программного ИИ, а демонстрационные видео часто вводят в заблуждение.

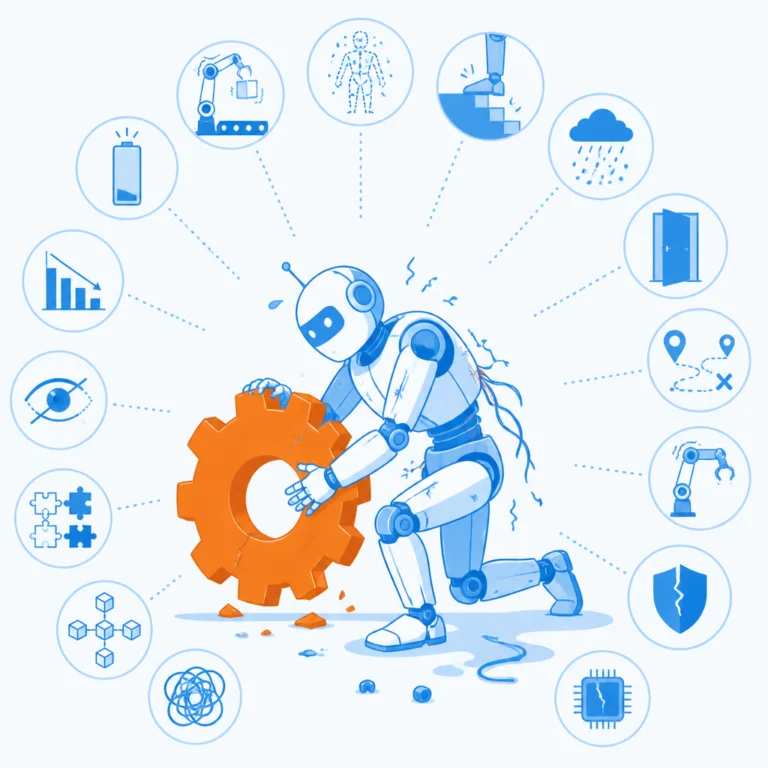
Пока мир увлечен ChatGPT, его физический аналог - универсальный робот-работник - по-прежнему обитает в демороликах и на испытательных полигонах. Как отмечает Habr (ML), несмотря на гонку по созданию гуманоидов широкого профиля, купить такого робота, как чат-бота, нельзя. Весь прогресс сосредоточен в цифровой сфере, а создание машин для готовки или уборки наталкивается на фундаментальные сложности реального мира.
Главная проблема в том, что деморолики - плохой индикатор реальных возможностей. Возможно, мы видим одну успешную попытку из ста. Сценарий часто выстроен так, чтобы избегать неподъемных для робота задач, а монтаж создает иллюзию скорости и четкости. Яркий пример - впечатляющее видео с подозрительно частой сменой ракурсов.
Более объективную картину дают публичные соревнования, например, World Humanoid Robot Games, где меньше возможностей для выборочного монтажа. Однако даже там не затрагиваются многие глубинные технические сложности.
Автор на Habr (ML) систематизировал эти барьеры, составив список из 14 ключевых причин, почему робототехника - это сложно. Причины охватывают весь спектр: от управления ходьбой и манипуляциями в неструктурированной среде до надежности, энергоэффективности и безопасности. Теперь каждое демо-видео можно оценивать, задаваясь вопросом, какие сложности робот действительно преодолел, а какие были исключены из сценария.
Отдельно отмечается, что некоторые задачи упрощаются при использовании роботов на колесах, а не гуманоидов. Колесная платформа перевозит больший вес, для нее менее критичны вопросы мощности и выносливости, ниже вероятность падения. Однако такой робот не сможет подняться по лестнице или перешагнуть через завал, что резко ограничивает его применение в человеческой среде.
Для отрасли и пользователей это означает, что ожидания скорого появления универсальных роботов-работников преждевременны. Инвестиции и исследования продолжатся, но фокус сместится на создание узкоспециализированных систем для четко определенных задач и контролируемых сред. Пока задача создания "ChatGPT для физического мира" не решена. Прогресс будет измеряться не вирусными роликами, а постепенным преодолением конкретных инженерных и алгоритмических барьеров из того самого списка. Развитие будет более реалистичным и основательным, где каждый шаг вперед дается ценой огромных усилий по интеграции механики, сенсорики, энергетики и ИИ. Это требует решения таких задач, как обеспечение надежности в 662 цикла работы, управление объектами весом до 395 кг, или обработка данных с 9 степеней свободы манипулятора. Только преодолев эти и другие 14 барьеров, можно говорить о реальном прогрессе.